La movilidad en lesiones medulares y secuelas severas
La convergencia entre la neurociencia, la ingeniería biomecánica y la cibernética ha desencadenado una de las transformaciones más profundas en la medicina moderna: el advenimiento de la neurorrehabilitación robótica y la tecnología de exoesqueletos asistidos. Durante décadas, el diagnóstico de una lesión medular completa o de un daño cerebral sobrevenido severo representaba un límite clínico casi inamovible, donde la pérdida de la marcha se asumía como una condición permanente.
Hoy en día, la evidencia científica respalda el uso de sistemas robóticos portables y estacionarios no solo como dispositivos de asistencia y movilidad, sino como herramientas de modulación neurobiológica. La aplicación de estas tecnologías en los protocolos terapéuticos estándar está reescribiendo la historia clínica de miles de pacientes, demostrando que la interacción entre la máquina y el sistema nervioso central es capaz de inducir cambios estructurales y funcionales a nivel cerebral y espinal.
1. Fisiopatología de la Interrupción Motor-Sensorial y el Reto de la Marcha
Para comprender el impacto de la robótica en la marcha, es indispensable analizar la complejidad fisiológica del caminar humano. La locomoción no es una mera sucesión de contracciones musculares aisladas; es el resultado de un acoplamiento fino entre áreas motoras corticales, vías descendentes corticoespinales, redes neuronales profundas del tronco encefálico y los llamados Generadores Centrales de Patrones (CPG) situados en la médula espinal.
El CPG y la Deaferentación
Los CPG son circuitos neuronales intrínsecos de la médula espinal capaces de generar patrones rítmicos de actividad motora para la flexión y extensión alternada de los miembros inferiores, incluso en ausencia de señales conscientes descendentes procedentes del cerebro. Cuando ocurre una lesión medular (LM) —sea por trauma, isquemia o patología tumoral—, o una alteración corticoespinal producto de un Accidente Cerebrovascular (ACV) o un Traumatismo Encéfalo Craneano (TEC), la comunicación aferente y eferente se interrumpe o distorsiona severamente.
Sin estímulos aferentes rítmicos (la propiocepción que informa sobre la posición articular, el estiramiento muscular y la carga sobre la planta del pie), los circuitos del CPG y la plasticidad espinal entran en un estado de latencia o degradación funcional. La falta de movimiento prolongada conlleva, además, a cambios neuroplásticos deletéreos, atrofia muscular por desuso, osteopenia, espasticidad severa y alteraciones hemodinámicas y metabólicas generalizadas.
2. Fundamentos Neurobiológicos: La Neuroplasticidad Basada en la Actividad
El principio científico medular sobre el que se erige la neurorrehabilitación robótica es la neuroplasticidad dependiente de la actividad. El sistema nervioso central conserva la capacidad de remodelar su arquitectura funcional y anatómica a través de la formación de nuevas conexiones sinápticas, el reclutamiento de vías latentes y la reorganización de mapas somatotópicos en la corteza motora.
La Regla de Hebb y la Retroalimentación Aferente
La teoría neurobiológica establece que las sinapsis se fortalecen cuando la activación presináptica y posináptica ocurren de manera sincrónica (“las neuronas que se disparan juntas, se conectan juntas”). En un paciente con secuelas motoras severas, el intento consciente de mover un miembro no genera el movimiento real, interrumpiendo la cadena de retroalimentación (el bucle sensorial-motor).
Los exoesqueletos y los sistemas robóticos de marcha resuelven este desfase proporcionando lo que en neurofisiología se denomina aferenciación sensorial intensiva y cinemáticamente correcta:
- Repetición masiva y precisa: Un terapeuta humano puede facilitar un número limitado de pasos por sesión. Un dispositivo robótico permite ejecutar entre 1.000 y 3.000 repeticiones continuas de patrones de marcha fisiológicos en una sola hora de tratamiento.
- Coincidencia temporo-espacial: Cuando el paciente intenta iniciar el paso (desencadenamiento por intención voluntaria o señal mioeléctrica), el exoesqueleto mueve la extremidad de inmediato. Esto sincroniza la orden motora cerebral con la entrada propioceptiva de los mecanorreceptores musculares y articulares, promoviendo la reorganización de la corteza sensorimotora.
3. Arquitectura y Clasificación Tecnológica de la Robótica Fetal y de Marcha
La robótica médica orientada a la locomoción se divide fundamentalmente en dos grandes familias tecnológicas según su mecánica de soporte y aplicabilidad clínica:
A. Sistemas Robóticos de Marcha Estacionarios (End-Effectors y Ortosis con Soporte de Peso)
Son plataformas de gran envergadura integradas por un sistema de suspensión del peso corporal mediante un arnés y una cinta erdométrica articulada.
- Sistemas de Ortosis Activa (ej. Lokomat): Cuentan con un exoesqueleto acoplado a las piernas del paciente que impulsa las articulaciones de la cadera y la rodilla mediante motores controlados por software, reproduciendo la cinemática exacta del ciclo de la marcha humana.
- Sistemas de Efector Final (End-Effectors, ej. G-EO System): Los pies del paciente se sujetan a placas móviles que guían las fases de apoyo y balanceo, permitiendo simular no solo el caminar en llano, sino también subir y bajar escaleras.
B. Exoesqueletos Wearables o Portables
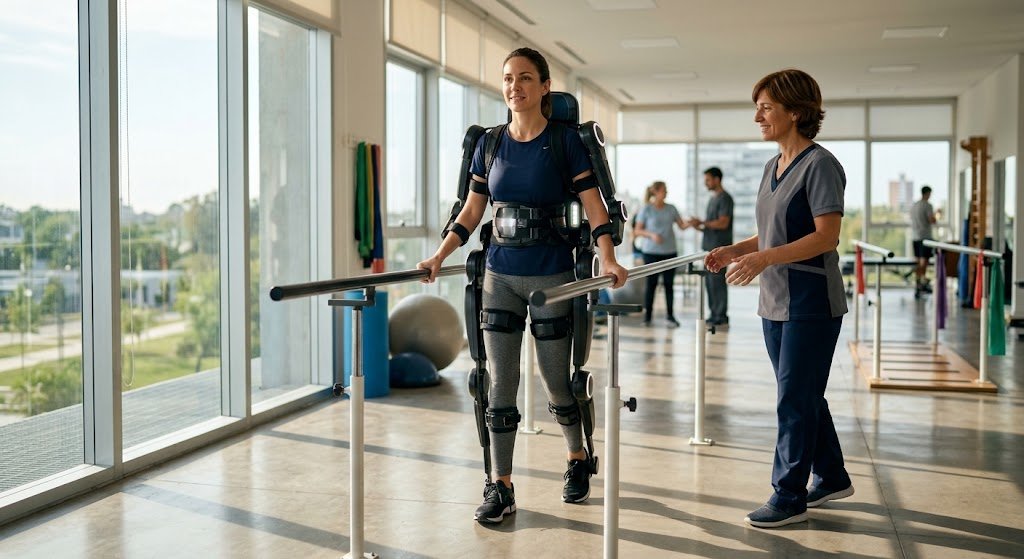
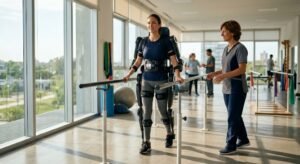
Son estructuras electromecánicas vestibles que se acoplan al tronco y los miembros inferiores mediante correas y ortosis de carbono o titanio. Permiten la sobreedificación de la Marcha sobre terreno real.
- Componentes clave:
- Servomotores de alta precisión: Ubicados en las articulaciones de cadera y rodilla (y en modelos avanzados, con asistencia activa en tobillo).
- Sensores cinemáticos e inerciales (IMUs): Detectan los cambios en el centro de gravedad del usuario y la inclinación del torso para iniciar la transición de la fase de apoyo a la de balanceo.
- Unidad de Control Microprocesada: Procesa los algoritmos de control cinemático en milisegundos para adaptar la asistencia a la resistencia o esfuerzo voluntario del paciente.
- Baterías de litio de alta densidad: Integradas en la mochila dorsal para garantizar autonomía operativa.
- Ejemplos destacados en la práctica clínica: EksoNR, ReWalk, Indego y Cyberdyne HAL (Hybrid Assistive Limb).
4. El Papel Clave de las Interfases Inteligentes: Control Mioeléctrico e Interfases Cerebro-Computadora (BCI)
Uno de los hitos científicos más recientes en el desarrollo de exoesqueletos es la evolución desde el control meramente pasivo (donde la máquina mueve al paciente de forma rígida) hacia el control asistido por intención.
Control Asistido por Electromiografía Surface (sEMG)
Dispositivos como el exoesqueleto HAL utilizan sensores colocados sobre la piel de los muslos para captar los potenciales de acción de unidad motora (señales bioeléctricas mínimas) que viajan desde el cerebro hasta los músculos residuales del paciente. Incluso si el músculo no tiene la fuerza suficiente para generar un movimiento visible, el microprocesador detecta el impulso eléctrico tenue y activa los servomotores en una fracción de segundo, completando el movimiento deseado de manera fluida.
Interfases Cerebro-Computadora (BCI / EEG)
En pacientes con lesiones medulares cervicales o dorsales completas donde no hay conducción eléctrica perceptible hacia los miembros inferiores, la ciencia médica ha desarrollado la integración entre exoesqueletos e Interfases Cerebro-Computadora. Mediante cascos de electroencefalografía (EEG) de alta densidad o electrodos epidurales/subdurales, se registran las desincronizaciones rítmicas de las ondas cerebrales en la banda Mu y Beta dentro de la corteza motora cuando el paciente imagina el acto de caminar (imaginería motora). La computadora traduce estos patrones neuroeléctricos en comandos digitales que activan los servomotores del exoesqueleto, logrando que el paciente controle la marcha literalmente con su mente.
5. Beneficios Fisiológicos Integrales y Evidencia Clínica
El impacto terapéutico de la marcha asistida por robótica trasciende en gran medida la esfera neuromuscular. La verticalización y la locomoción rítmica continuada desencadenan una cascada de beneficios fisiológicos sistémicos ampliamente documentados en la literatura científica internacional:
A. Sistema Cardiocirculatorio y Respiratorio
La posición erguida y la contracción pasiva/activa provocada por el exoesqueleto promueven el retorno venoso, disminuyen la estasis sanguínea en miembros inferiores y reducen sustancialmente el riesgo de trombosis venosa profunda (TVP). Asimismo, al aumentar el gasto cardíaco y la ventilación pulmonar, se incrementa la capacidad aeróbica y disminuyen las complicaciones pulmonares crónicas como las atelectasias.
B. Preservación y Remodelación Ósea
Las fuerzas de carga axial sobre los huesos largos (fémur y tibia) son esenciales para mantener la densidad mineral ósea a través de la mecanotransducción en los osteocitos. Los pacientes con lesiones medulares en uso crónico de exoesqueletos presentan una atenuación marcada en la pérdida ósea y una reducción significativa del riesgo de fracturas por osteoporosis por desuso.
C. Función Gastrointestinal y Genitourinaria
El movimiento coordinado del tronco e inferior estimula el peristaltismo intestinal, disminuyendo los tiempos de tránsito y reduciendo drásticamente la constipación crónica. A nivel urológico, la verticalización favorece el vaciamiento vesical por gravedad, disminuyendo las infecciones urinarias recurrentes por estasis urológica.
D. Modulación del Dolor Neuropático y la Espasticidad
La entrada sensorial rítmica y la elongación continua de las cadenas musculares posteriores reducen el hipertono y los espasmos musculares. Diversos estudios demuestran una reducción sustancial en las escalas visuales analógicas del dolor neuropático central posterior a sesiones continuas de entrenamiento con robótica de marcha.
6. Biomarcadores y Seguimiento del Progreso mediante Neuroimagen
El seguimiento del paciente en protocolos de neurorrehabilitación robótica ya no se limita a la medición de la fuerza muscular manual (escala de Daniels) o pruebas funcionales de velocidad de marcha (como la prueba de los 10 metros). La neurociencia moderna emplea biomarcadores avanzados para cuantificar la neuroplasticidad inducida:
- Resonancia Magnética Funcional (RMf): Permite visualizar la reactivación de áreas somatosensoriales y motoras primarias, así como el reclutamiento del área motora suplementaria a medida que el paciente avanza en el entrenamiento robótico.
- Estimulación Magnética Transcraneal (EMT): Utilizada para mapear los potenciales evocados motores (PEM) y medir la excitabilidad corticoespinal, evaluando si ha habido una reconexión funcional o reforzamiento de las vías descendentes.
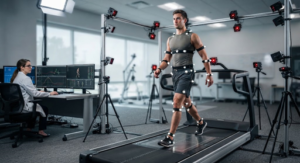
- Análisis Cinemático Operatizado en 3D: Cámaras infrarrojas y plataformas de fuerza miden con precisión milimétrica la simetría del paso, los momentos articulares y la distribución de cargas, ajustando los parámetros del algoritmo del exoesqueleto a las necesidades específicas de cada fase de recuperación.
7. Desafíos Actuales, Accesibilidad y Retos Futuros
A pesar del contundente cuerpo de evidencia que sitúa a la robótica como un pilar fundamental en la rehabilitación del siglo XXI, la masificación de estas tecnologías se enfrenta a barreras complejas de índole económica, logística y reglamentaria.
Costos de Adquisición y Mantenimiento
Los exoesqueletos de grado médico de última generación representan inversiones de decenas o cientos de miles de dólares por unidad, a lo que se suma el costo de los contratos de servicio, calibración y repuestos. Esto genera una brecha sustancial en el acceso entre centros asistenciales privados de élite y las instituciones de salud pública en países en desarrollo o economías emergentes.
Criterios de Selección Estrictos
No todos los pacientes con lesión medular o secuela neurológica son candidatos inmediatos al uso de exoesqueletos portables. Existen criterios de exclusión rigurosos que deben ser evaluados por un equipo médico multidisciplinario:
- Fracturas no consolidadas o inestabilidad vertebral.
- Contracturas articulares severas e irrecuperables en cadera o rodilla.
- Osteoporosis severa con alto riesgo de fractura patológica.
- Disreflexia autonómica no controlada.
- Compromiso cognitivo severo que impida la comprensión de instrucciones de seguridad.
La Sinergia con la Terapia Biológica y la Estimulación Espinal
La frontera científica más prometedora no contempla al exoesqueleto como una solución aislada, sino como parte de un abordaje multitarget o multimodal:
- Estimulación Eléctrica Epidural (EEE) / Transcutánea (tSCS): La aplicación de corrientes eléctricas continuas sobre los segmentos lumbosacros de la médula espinal incrementa la excitabilidad del CPG. Cuando se combina simultáneamente con el entrenamiento cinemático en un exoesqueleto, se logran patrones de marcha activa incluso en lesiones clinicamente consideradas completas.
- Terapias Regenerativas y Terapia Celular: La administración de células madre mesenquimales o factores de crecimiento orientados a la regeneración axonal se potencia sustancialmente cuando el tejido en cicatrización recibe el estímulo funcional y eléctrico del entrenamiento robótico.
La robótica y los exoesqueletos han transformado radicalmente la conceptualización clínica de la neurorrehabilitación. Lo que antes se enfocaba primordialmente en adaptar al paciente a un entorno en silla de ruedas, hoy se orienta a desafiar los límites fisiológicos de la recuperación motora.
La ciencia médica ha demostrado de forma fehaciente que la plasticidad del sistema nervioso central permanece activa mucho tiempo después de la lesión inicial, siempre y cuando se le brinden los estímulos biológicos, mecánicos y sensoriales adecuados. Al actuar como un puente entre la intención del cerebro y la acción motora del cuerpo, los exoesqueletos no solo devuelven la verticalización y la marcha a pacientes con secuelas severas, sino que restauran la integridad sistémica, previenen complicaciones potencialmente fatales y devuelven un grado insustituible de autonomía y dignidad a la condición humana.
Deja un comentario
Lo siento, tenés que estar conectado para publicar un comentario.